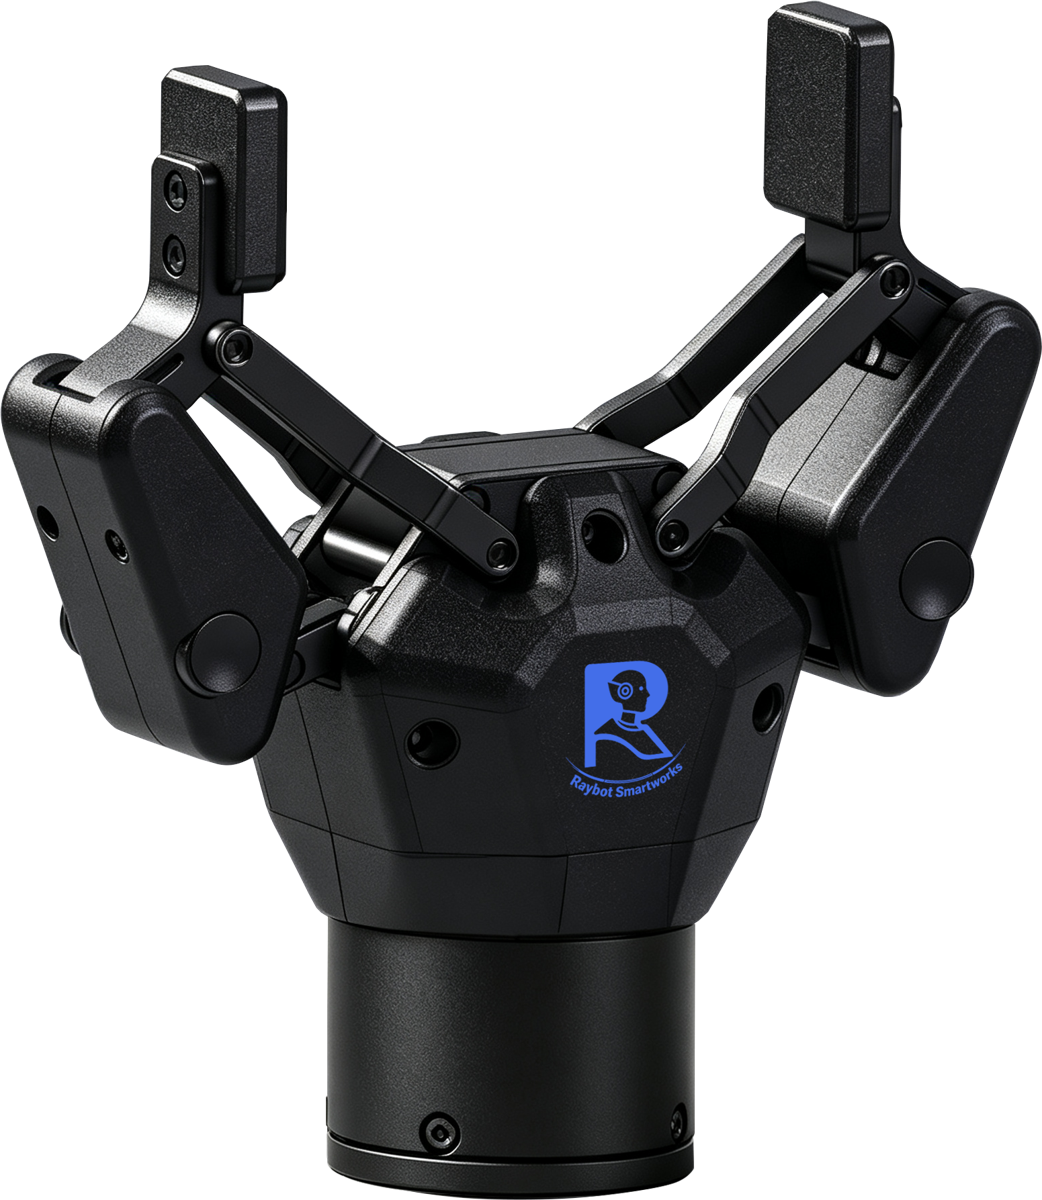
更大夹持力,自适应接触。
双指连杆机构结合可编程力位控制与自适应夹持,夹持状态反馈和掉落检测支持工件搬运流程。
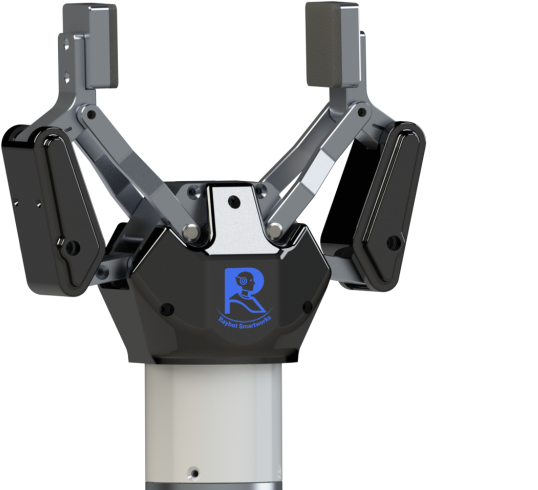
双指连杆机构结合可编程力位控制与自适应夹持,夹持状态反馈和掉落检测支持工件搬运流程。
105 mm 总行程、1.12 kg 本体,适合更大抓取任务。通过 A2 参数表和外形图核对安装条件。
额定夹持力在夹持行程为 90 mm 的状态下测试。
GP2-53-120-E 的额定夹持力为 120 N、行程为 105 mm、重量为 1.12 kg;GP2-51-90-E 分别为 90 N、95 mm 和 0.8 kg。
120 N 额定夹持力在夹持行程 90 mm 时测试,参数表中的峰值夹持力为 300 N。
请按照实际设备的 A1/A2 硬件版本及 CAN 或 EtherCAT 接口选择手册。本页提供 A2 资料,资料中心列出可用版本。
下方提供外形尺寸图。
在询价页选择型号与数量,Raybot 将根据你的应用确认配置、报价和交期。
请将型号、固件版本和集成需求发送至 tangxc@myactuator.com,或致电 +86 17775378663。