RB-A630-2

六轴桌面机械臂,2 kg 负载,面向教学、操作任务与具身智能开发。

按需确认产品配置。

RB-A630-2
RB-A630-2 · Raybot Smartworks产品资料
桌面六轴机械臂

桌面之上,完整开发。

轻量化运动结构降低运动惯量,六轴构型适合桌面抓取、搬运与机器人教学实践。
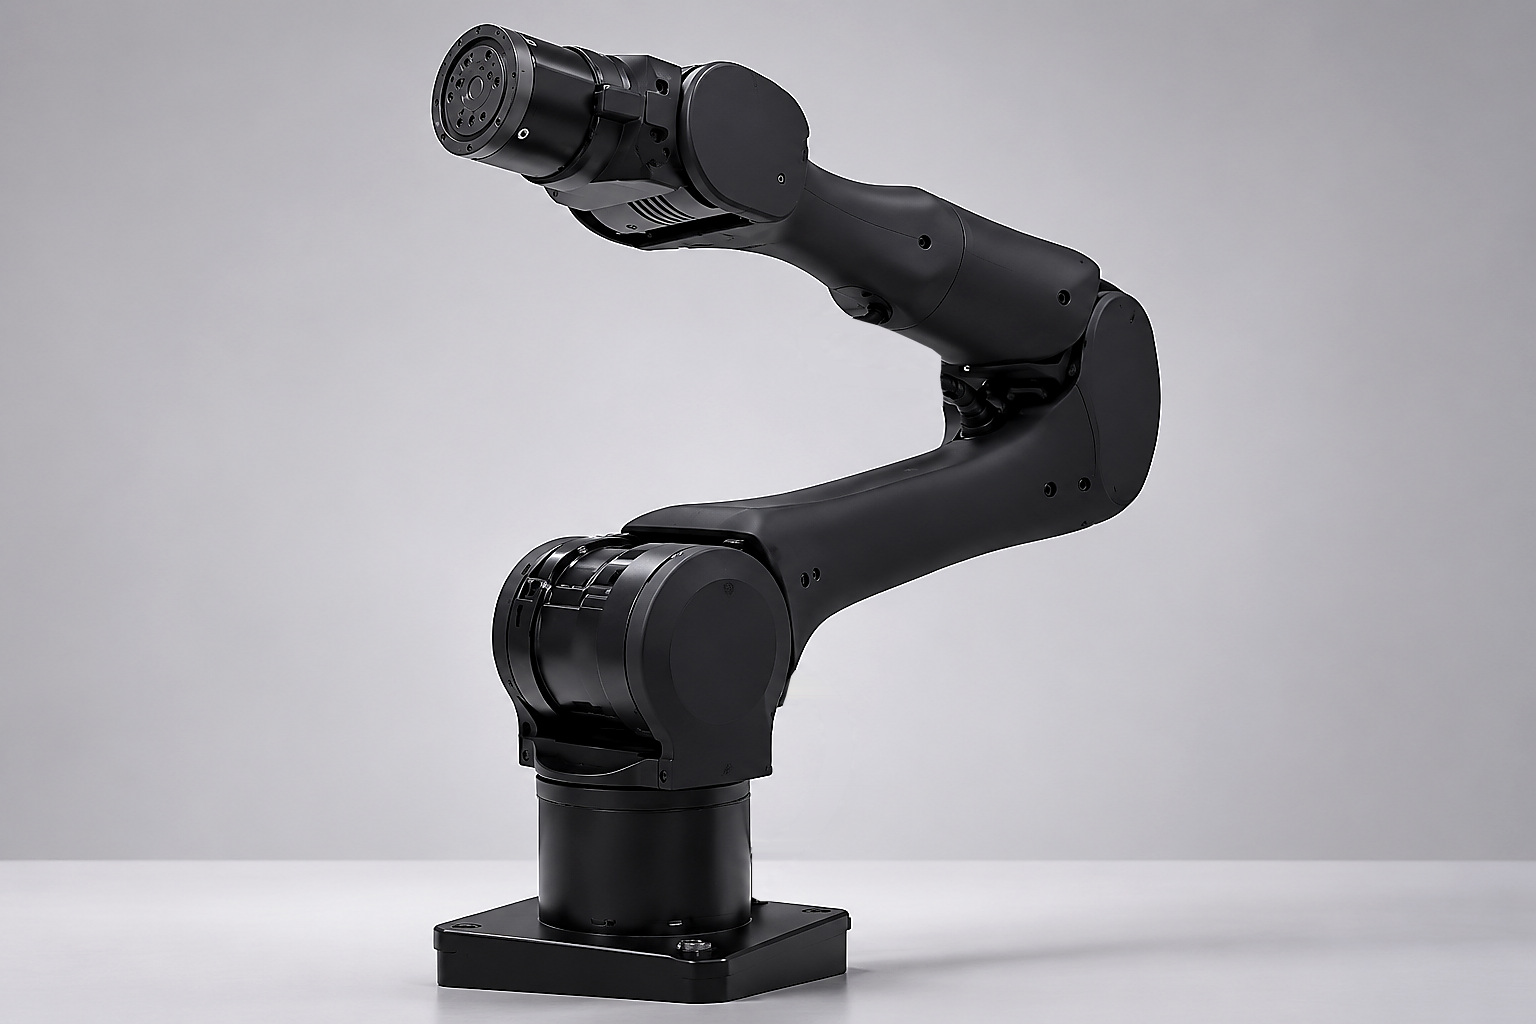
桌面六轴机械臂

从浏览器开始控制。

RK3588 主控与 EtherCAT 总线衔接运动控制和 RayStudio 操作界面。公司资料同时介绍了用于数据采集的 VR 与同构臂遥操作配置。

Raybot · 产品视频

查看实机演示。

RB-A630-2 安装与 Web 控制
RB-A630-2

技术参数。

自由度
6
额定负载
2 kg
臂展
630 mm
J1 关节运动范围
-170° ~ +170°
J2 关节运动范围
0° ~ +195°
J3 关节运动范围
0° ~ +210°
J4 关节运动范围
-115° ~ +115°
J5 关节运动范围
-81° ~ +81°
J6 关节运动范围
-170° ~ +170°
运动部件质量,不含 J1/J2 电机及基座
4.6 kg
关节速度
280°/s
主控平台
RK3588
实时总线
EtherCAT 接口
控制频率
1–4 kHz
控制器
选配
RB-A630-2

开始集成所需的资料。

查看全部产品资料
支持

常见问题

咨询报价
额定负载是多少?

额定负载为 2 kg,应用选型时需同时考虑夹爪与工件的重量。

4.6 kg 指的是什么?

这是公司资料中列出的运动部件质量,不含 J1/J2 电机和基座,并非整机重量。

如何操作机械臂?

通过 RayStudio 网页端控制。页面中的实操视频展示了机械臂安装与网页控制流程。

是否有遥操作配置?

公司资料介绍了 VR 和同构臂遥操作。请联系 Raybot 确认所选配置包含的软件与硬件。

如何确认配置和交期?

在询价页选择型号与数量,Raybot 将根据你的应用确认配置、报价和交期。

如何获取技术支持?

请将型号、固件版本和集成需求发送至 tangxc@myactuator.com,或致电 +86 17775378663。